GWM ดัน World Model สู่เวทีโลก หวังให้รถ AI ไม่ใช่แค่ มองเห็น แต่ต้อง ตัดสินใจ ได้!
Last updated: 5 ต.ค. 2569 | 63 จำนวนผู้เข้าชม |

GWM เตรียมนำประสบการณ์จากการพัฒนาระบบขับขี่อัจฉริยะในรถยนต์จริง เข้าร่วมเวิร์กช็อประดับโลกในงาน Conference on Robot Learning (CoRL) 2026 ที่ออสติน สหรัฐฯ โดยโฟกัสเทคโนโลยี World Model สำหรับการขับขี่อัตโนมัติ ตั้งแต่การมองเห็นสภาพแวดล้อม ไปจนถึงการวางแผนและตัดสินใจของรถ
งาน CoRL 2026 มีกำหนดจัดวันที่ 9–12 พฤศจิกายน 2569 ที่เมืองออสติน รัฐเท็กซัส โดยเวิร์กช็อปหัวข้อ “Grounded 4D Multimodal World Models for Autonomous Driving Decision Making” เป็นหนึ่งในเวิร์กช็อปที่ได้รับการบรรจุในโปรแกรมอย่างเป็นทางการของงานปีนี้
จาก “สร้างภาพ” ไปสู่ “คิดและตัดสินใจ”
ประเด็นที่น่าสนใจของงานนี้คือ GWM ไม่ได้มอง World Model เป็นเพียงระบบที่สร้างภาพจำลองของโลกให้สมจริงขึ้น แต่ต้องการให้มันกลายเป็นเหมือน สนามฝึกขับรถเสมือนจริง ที่รถสามารถเรียนรู้สถานการณ์ต่าง ๆ ก่อนนำไปใช้กับการขับขี่จริง
ลองนึกภาพว่ารถต้องเจอกับฝนตกตอนกลางคืน รถคันหนึ่งเปลี่ยนเลนกะทันหัน คนเดินเท้าโผล่ออกมาจากมุมอับ หรือสถานการณ์ที่เกิดขึ้นเพียงเสี้ยววินาที ระบบไม่ได้มีหน้าที่แค่ “เห็น” ว่าเกิดอะไรขึ้น แต่ต้องเข้าใจบริบท คาดการณ์สิ่งที่จะเกิดขึ้นต่อ และเลือกว่าจะ เบรก หลบ เปลี่ยนเลน หรือเดินหน้าต่อ อย่างไร
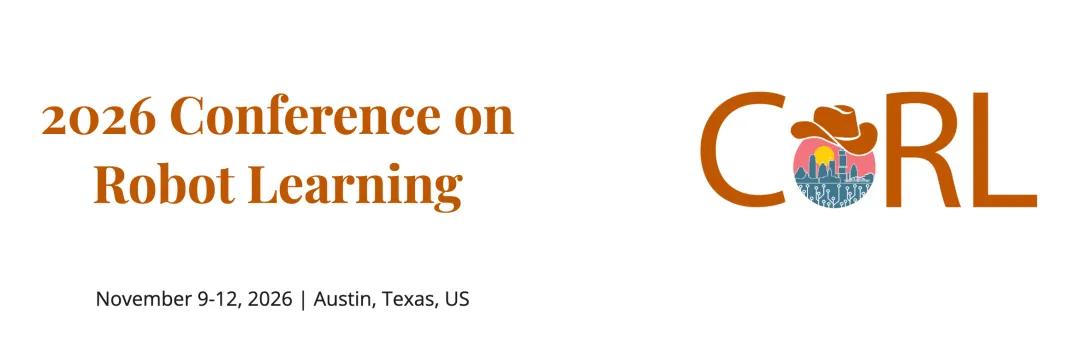
นี่จึงเป็นจุดที่เทคโนโลยี 4D Multimodal World Model, Vision-Language-Action (VLA) และ Embodied Intelligence เข้ามามีบทบาท เพราะเป้าหมายสุดท้ายไม่ได้วัดกันที่ภาพจำลองสวยหรือสมจริงแค่ไหน แต่ต้องดูว่าความเข้าใจเหล่านั้นช่วยให้รถวางแผนและควบคุมตัวเองได้ปลอดภัยขึ้นจริงหรือไม่
เอาประสบการณ์จากรถที่วิ่งอยู่บนถนนจริง มาคุยกับนักวิจัย
สิ่งที่ GWM ต้องการนำเข้าสู่เวที CoRL คือประสบการณ์และโจทย์ที่เกิดขึ้นจริงจากการพัฒนาระบบ ADAS และระบบขับขี่อัจฉริยะในรถยนต์สำหรับการผลิตจริง ตั้งแต่การรับรู้สภาพแวดล้อมแบบ 4 มิติ ไปจนถึงการวางแผนเส้นทาง การตัดสินใจในสถานการณ์ซับซ้อน และการประเมินความปลอดภัยของระบบ
พูดง่าย ๆ คือ จากเดิมที่งานวิจัยอาจทดลองอยู่ในโลกจำลอง ก็พยายามเชื่อมกลับมาหาโจทย์ของรถที่ต้องวิ่งบนถนนจริง ซึ่งมีทั้งความไม่แน่นอน สภาพอากาศ การจราจร และพฤติกรรมของมนุษย์ที่คาดเดาไม่ได้
และนี่คือเหตุผลว่าทำไม World Model ถึงถูกจับตามองมากขึ้นในวงการรถยนต์และหุ่นยนต์ เพราะหากระบบสามารถเรียนรู้ “โลก” ได้ลึกกว่าแค่การตรวจจับวัตถุ ก็มีโอกาสที่จะพัฒนาไปสู่ระบบที่เข้าใจสถานการณ์และตัดสินใจได้ใกล้เคียงกับการรับรู้ของมนุษย์มากขึ้น
จากงานวิจัยไกลตัว สุดท้ายคนขับได้อะไร?
สำหรับผู้ใช้รถ เทคโนโลยีเหล่านี้อาจไม่ได้เห็นเป็นฟีเจอร์ใหม่บนหน้าจอทันที แต่สิ่งที่ควรจับตาคือ ความฉลาดและความน่าเชื่อถือของระบบช่วยขับขี่ในสถานการณ์จริง
หาก World Model ทำหน้าที่ได้ดีขึ้น ระบบก็มีโอกาสรับมือกับสถานการณ์ที่หลากหลายกว่าเดิม ไม่ว่าจะเป็นสภาพอากาศที่เปลี่ยนแปลง การจราจรที่ซับซ้อน หรือเหตุการณ์ที่เกิดขึ้นแบบไม่คาดคิด
GWM จึงกำลังพยายามขยับบทบาทจากผู้ผลิตรถยนต์ที่นำเทคโนโลยี AI มาใช้ในรถ ไปสู่การมีส่วนร่วมกับวงการวิจัยด้าน Robot Learning และ Autonomous Driving โดยตรง ซึ่งเวที CoRL ถือเป็นหนึ่งในจุดที่น่าสนใจ เพราะรวมงานวิจัยด้านหุ่นยนต์และ Machine Learning จากหลายภาคส่วนเข้าด้วยกัน
อีกมุมที่น่าจับตาคือแนวคิดนี้สอดคล้องกับทิศทางของอุตสาหกรรมรถยนต์ในอนาคตอย่างชัดเจน — รถยุคต่อไปอาจไม่ได้แข่งกันแค่แรงขึ้น วิ่งไกลขึ้น หรือชาร์จเร็วขึ้น แต่แข่งกันที่ “เข้าใจโลกและตัดสินใจได้ดีแค่ไหน”
เนื้อหาที่เกี่ยวข้อง


